
纽约大学坦登工程学院研究人员近日推出一款名为 ScaFi 的仿生机器人鱼,它不仅外形和运动方式都接近真实鱼类,还能按需放大或缩小,以适应不同深度和尺度的水域环境。
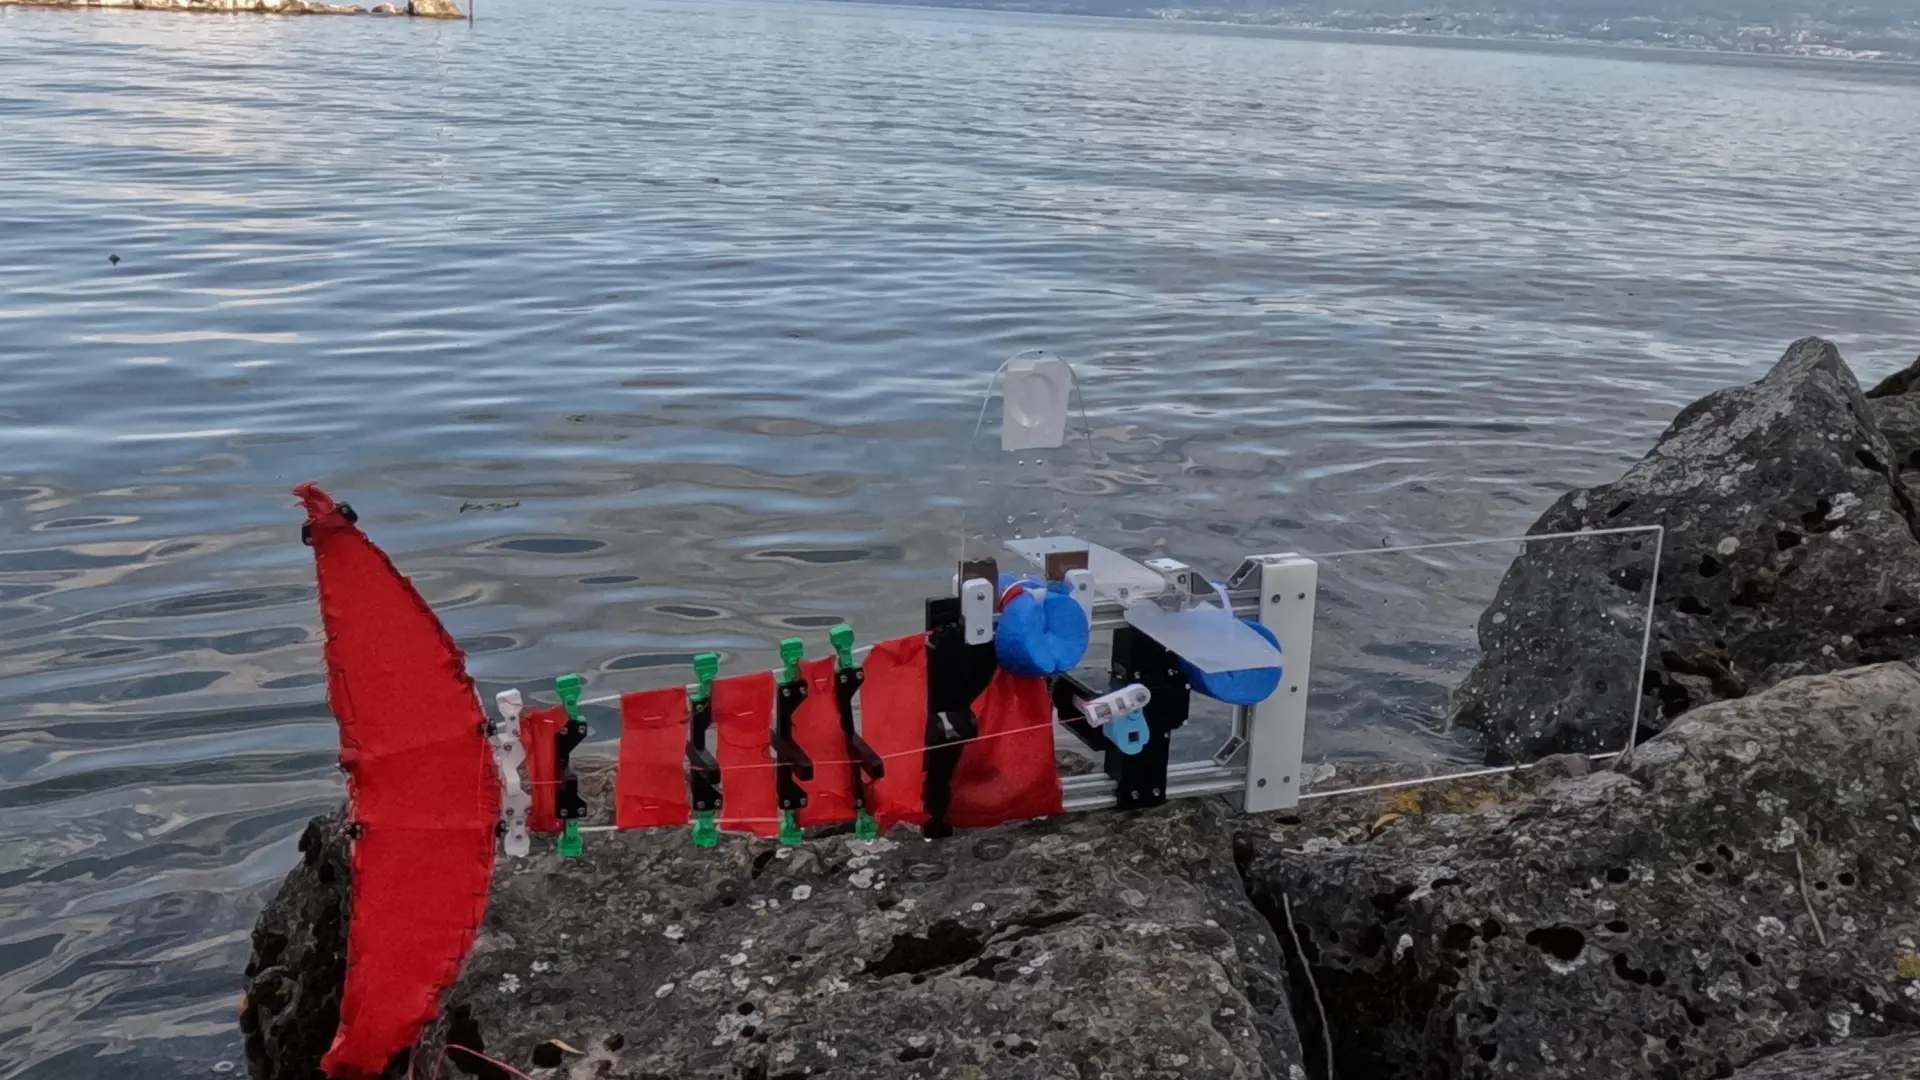
这项设计的核心思路,是避开传统水下机器人常用的螺旋桨推进方式,改用“身体弯曲”来前进。 研究团队认为,螺旋桨在水下任务中虽然常见,但容易缠上水草、搅动泥沙,还会惊走研究对象,不利于观察珊瑚礁、水质和水生动物。
ScaFi 的结构分为前后两部分:前部集中放置电机和电子元件,后部则是一条由玻璃纤维杆和织物构成的柔性尾巴。 机器人内部只有一个电机,通过牵引两根在尾部末端附近交叉的拉索,使尾巴弯成 S 形,进而产生左右摆动,推动整机安静前进。
更关键的是,这套推进机制具备良好的尺度可扩展性。 研究人员表示,不论机器人做得更大还是更小,前端的电机与交叉拉索机构都可以保持不变,真正需要调整的主要只是尾部杆件的直径,因此无需每次都从头重做整台机器。
为验证这一思路,团队制造了三种不同尺寸的 ScaFi,长度分别为 0.6 米、1.1 米和 2.9 米。 随后,它们被带到真实水域中测试:最小版本在深度 15 至 30 厘米的小溪里游动,中号版本在瑞士一条溪流中测试,最大版本则进入日内瓦湖开展探索。
测试结果显示,三种机器人都能顺利游动,但尺寸变化也会影响运动表现。 其中,小型版本更加灵活,游姿也更接近真实鱼类;大型版本则机动性下降、能效更低,不过需要更强动力的同时,也展现出在水流中更好的稳定性。
研究人员指出,整体来看,这种游动方式在放大后仍能保持相当不错的表现,三台机器人甚至在 GPS 信号中断后依然能够继续游动。 团队认为,这种可扩展思路未来不仅可用于水下探测机器人,也可能推广到其他类型的机器人系统,而下一步的重点,是让不同尺寸版本都能保持同等的能源效率。

