
纽约大学坦登工程学院研究团队开发出一款名为WorMa的两栖波动机器人,通过在头部和尾部之间泵送水来改变重心,使同一台机器能够爬坡、跨台阶并在水中游动。研究发表于《Advanced Robotics Research》,研究人员称,这是波动式机器人首次展示从陆地进入水中、再从水里爬上岸的完整地形转换能力。
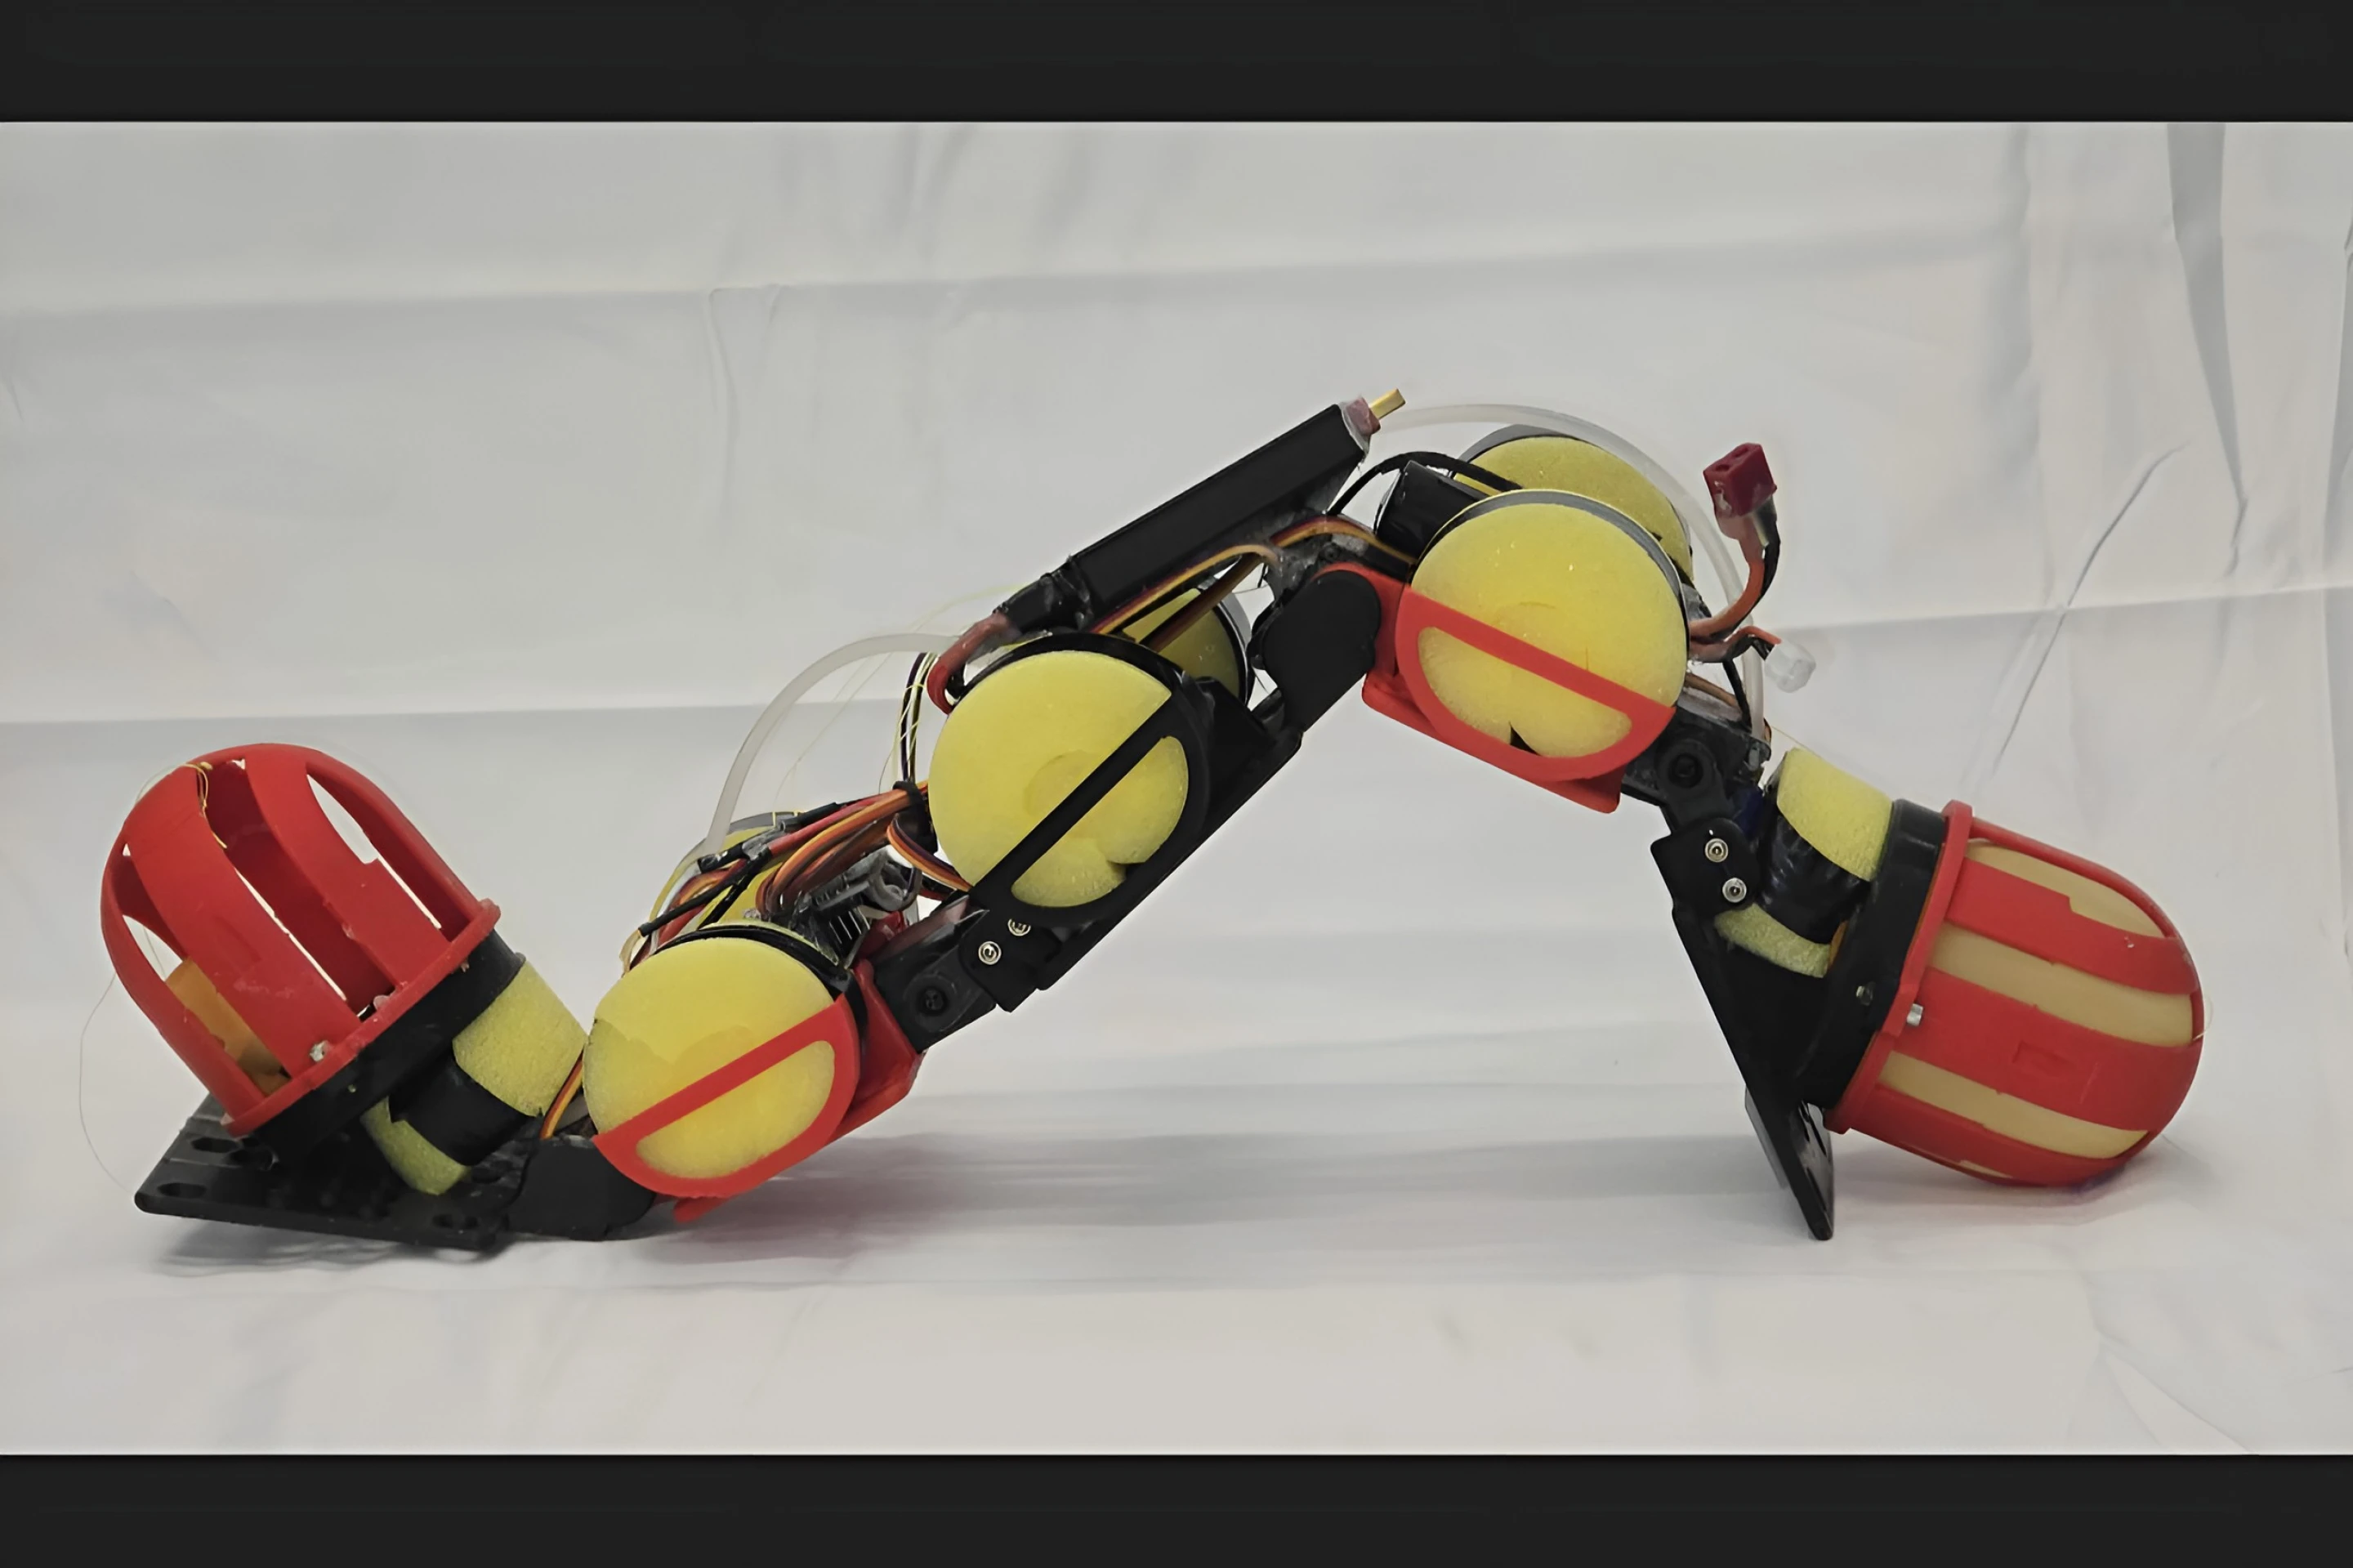
WorMa长50厘米、宽13厘米、高10厘米,重约1.063公斤,由五节刚性连杆和四个关节组成。头部和尾部各装有一个乳胶气球水囊,中段配备12伏蠕动泵,可在两端之间转移约300克水,相当于机器人总重量的28%。机身两侧安装泡沫浮材,底部则设有硅胶摩擦垫。研究团队让它在不同地形上保持基本相同的波动步态,主要通过调整水的位置改变接地压力和浮力状态。
爬坡时,水被泵向头部,增加前端与地面的压力和摩擦力。实验中,头重配置让机器人成功攀爬19.5度斜坡,是测试配置中唯一能通过最陡坡度的方案;其单位移动距离的能耗指标也比其他重心配置至少低33%。在水中则相反,将水移至尾部可让机器人游得更快,最高速度比头重配置快26%,效率高52%。从水中爬上斜坡时,只有头重配置提供了足够的前端牵引力。
台阶需要连续调整重心,固定的头重或尾重配置都无法单独完成攀爬。机器人先把水移至头部增加抓地力,再将水转移到尾部,抬起头部并让尾部推动机身前进;待头部和颈部关节抵住台阶边缘后,再把水泵回头部,拉动尾部越过障碍。借助这套由研究人员遥控的动作序列,WorMa跨过了最高15厘米的台阶,并完成由平地、台阶、斜坡和开放水域组成的路线。
目前它仍是实验室原型,并不具备自主识别地形和自行选择重心的能力,水的完整转移约需110秒,调整只能作为较慢的离散操作,而非实时响应。研究报告中的运动性能不计入水量转移所花时间;机器人也尚未解决水中侧向漂移等问题。团队正考虑提高泵速并加入传感器和闭环控制。未来,这种以内部流体重新分配重心的设计或可用于海岸、湿地或洪水区域的环境监测与设施检查,但这些用途目前仍是设想。

